Sinh viên UET phát triển mô hình đa robot hướng tới tự động hóa kho hàng thông minh
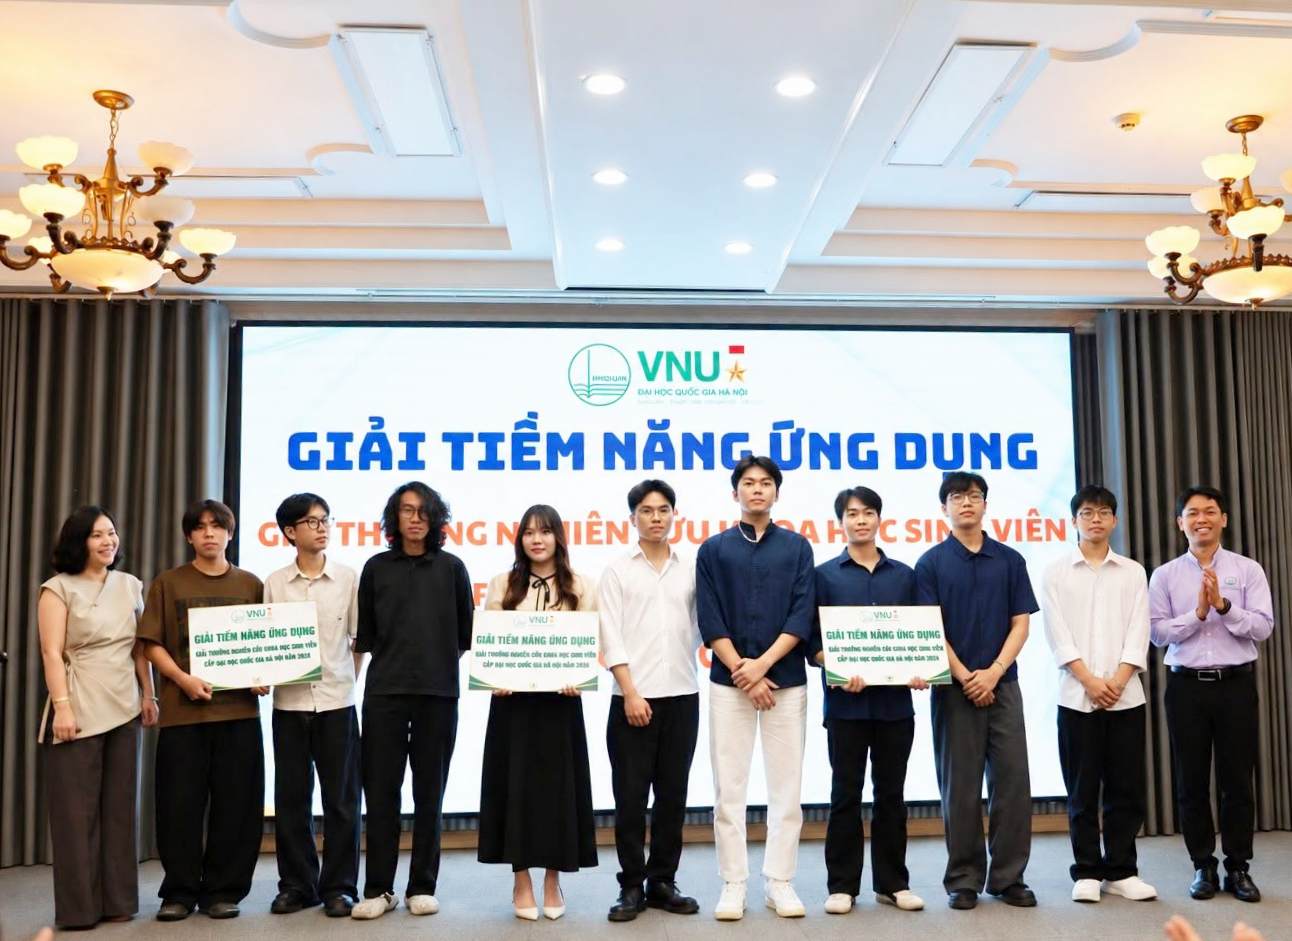
Đạt Giải Tiềm năng ứng dụng tại Hội nghị Sinh viên nghiên cứu khoa học cấp Đại học Quốc gia Hà Nội, nhóm sinh viên Trường Đại học Công nghệ, Đại học Quốc gia Hà Nội (VNU-UET) đã phát triển đề tài “Nghiên cứu, phát triển mô hình và mô phỏng hệ thống đa robot tối ưu thông lượng vận chuyển trong kho hàng”. Từ nền tảng một mô hình robot giải mê cung, nhóm từng bước mở rộng nghiên cứu sang bài toán điều phối nhiều robot trong kho hàng thông minh – hướng tiếp cận gắn với nhu cầu tự động hóa trong lĩnh vực logistics.
Nhóm nghiên cứu gồm năm thành viên Khoa Cơ học kỹ thuật và Tự động hóa: Phạm Việt Đan, Đặng Mạnh Toàn, Dương Văn Hải Đăng, Trần Hùng Trường và Trần Minh Toàn, dưới sự hướng dẫn của TS. Phạm Duy Hưng (giảng viên Khoa Điện tử viễn thông). Trong quá trình thực hiện, nhóm đã xây dựng nền tảng mô phỏng kết hợp sa bàn vật lý, tích hợp các thuật toán phân công nhiệm vụ, lập lộ trình và tránh va chạm, hướng tới nâng cao hiệu quả vận chuyển và khả năng vận hành ổn định của hệ thống đa robot.
Điều gì đã thôi thúc và đưa các thành viên đến với đề tài nghiên cứu này?
Các thành viên trong nhóm ban đầu quen biết và phối hợp với nhau khi cùng tham gia cuộc thi Makerthon UET do Câu lạc bộ Điện tử và Tự động hóa phối hợp với Nhà trường tổ chức, với đề tài “Micromouse giải mê cung”. Nhận thấy mô hình này có hàm lượng kỹ thuật cao nhưng còn hạn chế về khả năng ứng dụng trong công nghiệp, nhóm đã tìm đến TS. Phạm Duy Hưng để được định hướng phát triển nghiên cứu.
Trên cơ sở nền tảng sẵn có, thầy gợi ý nhóm mở rộng bài toán sang điều phối hệ thống đa robot phục vụ phân loại và vận chuyển bưu kiện trong kho hàng thông minh. Đây là bài toán xuất phát từ thực tế phát triển mạnh mẽ của thương mại điện tử, khi các trung tâm logistics cần vận hành hàng trăm robot liên tục nhưng thường phải đối mặt với tình trạng nghẽn tại các nút giao và nguy cơ va chạm giữa các phương tiện.
Từ định hướng đó, nhóm hướng tới xây dựng một nền tảng thực – ảo (Cyber-Physical Platform) hoàn chỉnh, cho phép kiểm chứng hoạt động của hệ thống và đánh giá ảnh hưởng của sai lệch, nhiễu bất định trong điều kiện vận hành thực tế.
Hệ thống hoạt động theo nguyên lý nào và các robot phối hợp với nhau ra sao để hoàn thành nhiệm vụ?
Hệ thống được xây dựng theo kiến trúc phân tầng gồm ba lớp có sự kết nối thống nhất:
– Tầng điều phối cấp cao: Quản lý bản đồ không – thời gian, phân chia nhiệm vụ cho từng robot và quy hoạch lộ trình tổng thể.
– Tầng truyền thông trung gian: Đóng vai trò cầu nối, đóng gói và đồng bộ dữ liệu hai chiều, truyền lệnh điều khiển đến robot và tiếp nhận phản hồi trạng thái theo thời gian thực.
– Tầng thực thi cấp thấp: Mỗi robot tiếp nhận lộ trình, tự định vị vị trí và kích hoạt cơ chế điều khiển cục bộ để thực hiện chuyển động của động cơ.
Để các robot phối hợp hiệu quả, nhóm thiết kế luật giao thông một chiều đan xen, kết hợp thuật toán tránh va chạm cục bộ tại các nút giao. Nhờ đó, robot có thể linh hoạt nhường đường cho nhau, hạn chế tình trạng ùn tắc và tránh phát sinh bế tắc dây chuyền.
Nhóm nghiên cứu đã xây dựng mô hình, mô phỏng hệ thống và lựa chọn những giải pháp kỹ thuật, thuật toán nào để tối ưu thông lượng vận chuyển, hạn chế va chạm và nâng cao hiệu quả phối hợp giữa các robot?
Nhóm xây dựng môi trường mô phỏng số đồng bộ 1:1 với sa bàn vật lý, trong đó không gian kho hàng được mô hình hóa thành đồ thị có hướng, sử dụng ma trận kề không đối xứng để phản ánh mạng lưới giao thông một chiều. Trên nền tảng này, nhóm tích hợp thuật toán tối ưu bầy đàn (PSO) để phân bổ nhiệm vụ đa mục tiêu và thuật toán CA* để lập lộ trình trong không gian – thời gian, tạo thành một khung điều phối thống nhất.
Để đánh giá hiệu quả vận hành, nhóm xem xét đồng thời quy mô hệ thống và khả năng cân bằng tải, năng lực vận chuyển, mức độ xung đột và an toàn, cũng như các yếu tố bất định trong thực tế. Cụ thể, hệ thống được thử nghiệm với 8 robot thật trên sa bàn có bản đồ 11×11 ô lưới đến 120 robot trong môi trường mô phỏng với bản đồ 89×89 ô lưới. Hiệu quả vận chuyển được đánh giá qua thông lượng toàn hệ thống và tiến độ giao hàng theo thời gian; khả năng phối hợp được xem xét thông qua số lần robot phanh nhường đường, thời gian chờ trung bình tại các nút giao và tỷ lệ bế tắc. Bên cạnh đó, nhóm đưa vào mô phỏng các yếu tố như độ trễ chuyển động cơ học, xác suất mất kết nối và khả năng khôi phục kết nối mạng.
Một điểm mới của đề tài là thuật toán tránh va chạm cục bộ, cho phép robot chủ động phanh, nhường đường tức thời và tự thoát khỏi trạng thái chờ khi xảy ra xung đột, thay vì chỉ vận hành theo lịch trình lý thuyết cố định. Nhờ đó, hệ thống có khả năng thích ứng và phục hồi tốt hơn trước các sai số vật lý hoặc gián đoạn truyền thông, góp phần duy trì hoạt động liên tục và nâng cao hiệu quả vận chuyển.
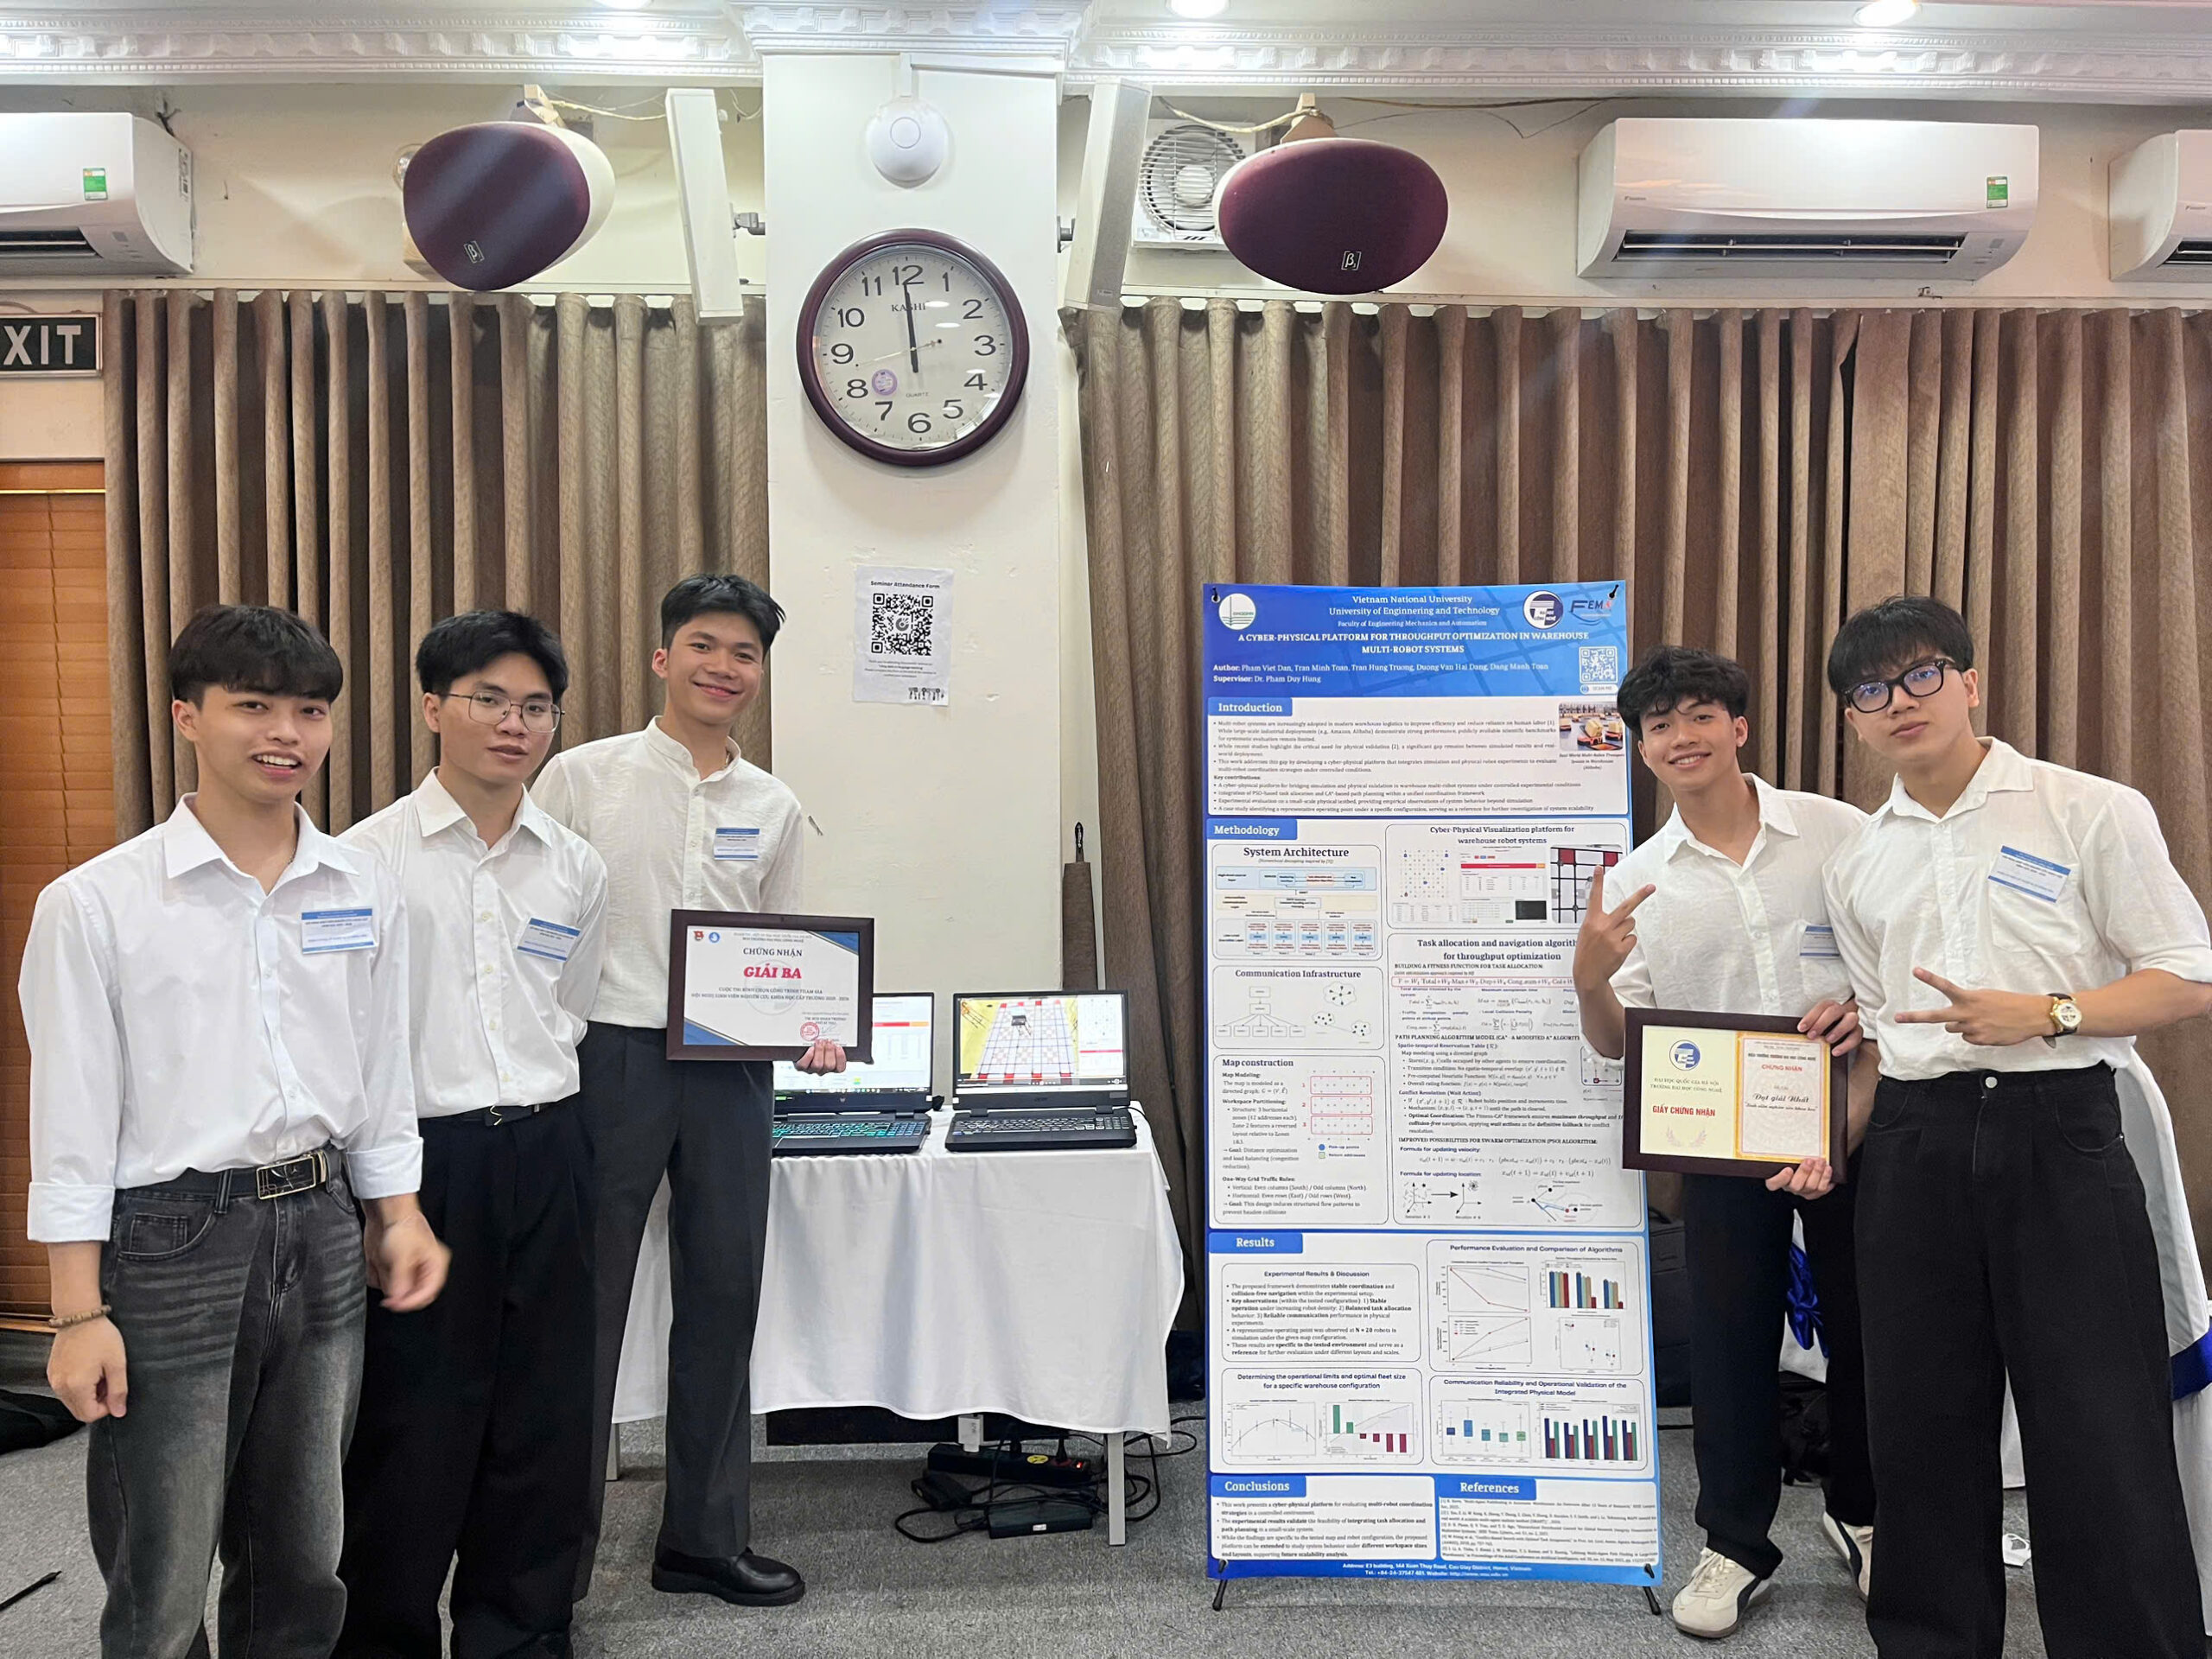
Nhóm nghiên cứu đạt giải Nhất tại Hội nghị Sinh viên nghiên cứu khoa học cấp Trường
Trong quá trình nghiên cứu, nhóm đã đối mặt với những thách thức nào và phối hợp, phát huy thế mạnh chuyên môn của từng thành viên ra sao để khắc phục khó khăn, bảo đảm sự đồng bộ giữa mô phỏng và vận hành thực tế?
Thách thức lớn nhất mà các thành viên gặp phải là khoảng cách giữa mô phỏng và thực tế (Sim-to-Real gap). Trong môi trường mô phỏng lý thuyết, các thuật toán thường cho kết quả tối ưu do giả định các bước thời gian chính xác. Tuy nhiên, khi triển khai trên sa bàn vật lý, những yếu tố như trượt bánh xe, sụt áp pin theo thời gian và độ trễ chuyển động có thể khiến lịch trình không – thời gian bị lệch pha, dẫn đến va chạm dây chuyền hoặc hệ thống bị kẹt cứng.
Để khắc phục, nhóm đưa các tham số nhiễu thực nghiệm vào môi trường mô phỏng nhằm kiểm thử hệ thống trong những điều kiện khắc nghiệt. Đồng thời, nhóm phát triển cơ chế tránh đường dựa trên mức độ ưu tiên giúp robot xử lý linh hoạt khi phát sinh tình huống xung đột. Theo kết quả thử nghiệm, cơ chế này giúp triệt tiêu 100% va chạm trên sa bàn.
Trong quá trình thực hiện, năm thành viên Phạm Việt Đan, Đặng Mạnh Toàn, Dương Văn Hải Đăng, Trần Hùng Trường và Trần Minh Toàn phân chia công việc thành hai nhánh chuyên môn chính. Nhánh phần mềm, thuật toán và mô phỏng phụ trách mô hình hóa toán học, phát triển thuật toán, cơ chế tránh va chạm và lập trình giao diện giám sát trung tâm. Trong khi đó, nhánh phần cứng và sa bàn vật lý đảm nhiệm thiết kế mạch, chế tạo robot sử dụng ESP32, xây dựng cơ cấu phân loại, thi công sa bàn và hệ thống định vị.
Tuy nhiên, do đề tài là một hệ thống thực – ảo tích hợp (Cyber-Physical System), hai nhánh không hoạt động độc lập mà luôn cần phối hợp chặt chẽ để bảo đảm sự đồng bộ giữa mô phỏng và vận hành thực tế. Quá trình này giúp các thành viên bổ trợ thế mạnh cho nhau, đồng thời phát triển tư duy và kỹ năng liên ngành, kết nối kiến thức từ điện tử đến khoa học máy tính.
Trong quá trình thực hiện đề tài, sự hướng dẫn của TS. Phạm Duy Hưng cùng những kiến thức được trang bị tại Trường Đại học Công nghệ đã hỗ trợ nhóm như thế nào, đồng thời giúp các bạn thay đổi tư duy và tích lũy những kinh nghiệm gì trong nghiên cứu khoa học?
TS. Phạm Duy Hưng đóng vai trò là người định hướng khoa học quan trọng đối với các thành viên trong nhóm. Thầy không chỉ gợi mở để nhóm chuyển từ một bài toán quy mô nhỏ sang bài toán điều phối robot trong kho hàng có giá trị thực tiễn cao, mà còn thường xuyên phản biện, giúp nghiên cứu đi đúng hướng. Trong những thời điểm gặp bế tắc kỹ thuật, đặc biệt khi thuật toán lý thuyết liên tục phát sinh lỗi va chạm trên sa bàn thực tế, những góp ý của thầy về phương pháp bóc tách vấn đề, kỹ thuật đồng bộ thực – ảo và kiểm thử đối chuẩn với các bài báo quốc tế đã giúp nhóm từng bước tháo gỡ khó khăn. Qua đó, các thành viên dần hình thành tư duy nghiên cứu bài bản hơn, hiểu rằng mọi kết luận khoa học đều cần được chứng minh bằng số liệu định lượng minh bạch.
Bên cạnh sự hướng dẫn của giảng viên, nhóm cũng vận dụng kiến thức từ nhiều học phần cốt lõi tại UET như Lý thuyết điều khiển tự động, Vi xử lý và vi điều khiển, Mạng truyền thông, Hệ thống cơ điện tử… để triển khai đề tài. Tuy nhiên, điểm khác biệt lớn nhất giữa nghiên cứu khoa học và học tập trên lớp chính là tính mở của vấn đề. Nếu trong các bài tập, sinh viên thường được cung cấp những giả định lý tưởng và có đáp án tham khảo, thì khi nghiên cứu, nhóm phải tự tìm lời giải cho những tình huống không có sẵn trong sách vở, chẳng hạn robot bị trượt bánh hoặc mất kết nối khi vận hành trên sa bàn.
Điều đó đòi hỏi các thành viên phải chủ động đặt câu hỏi, tìm đọc tài liệu nghiên cứu, thử nghiệm nhiều phương án và chấp nhận cả những lần thất bại để từng bước hoàn thiện giải pháp. Qua quá trình này, nhóm không chỉ củng cố kiến thức chuyên môn mà còn rèn luyện khả năng giải quyết vấn đề, làm việc nhóm và tư duy nghiên cứu độc lập.
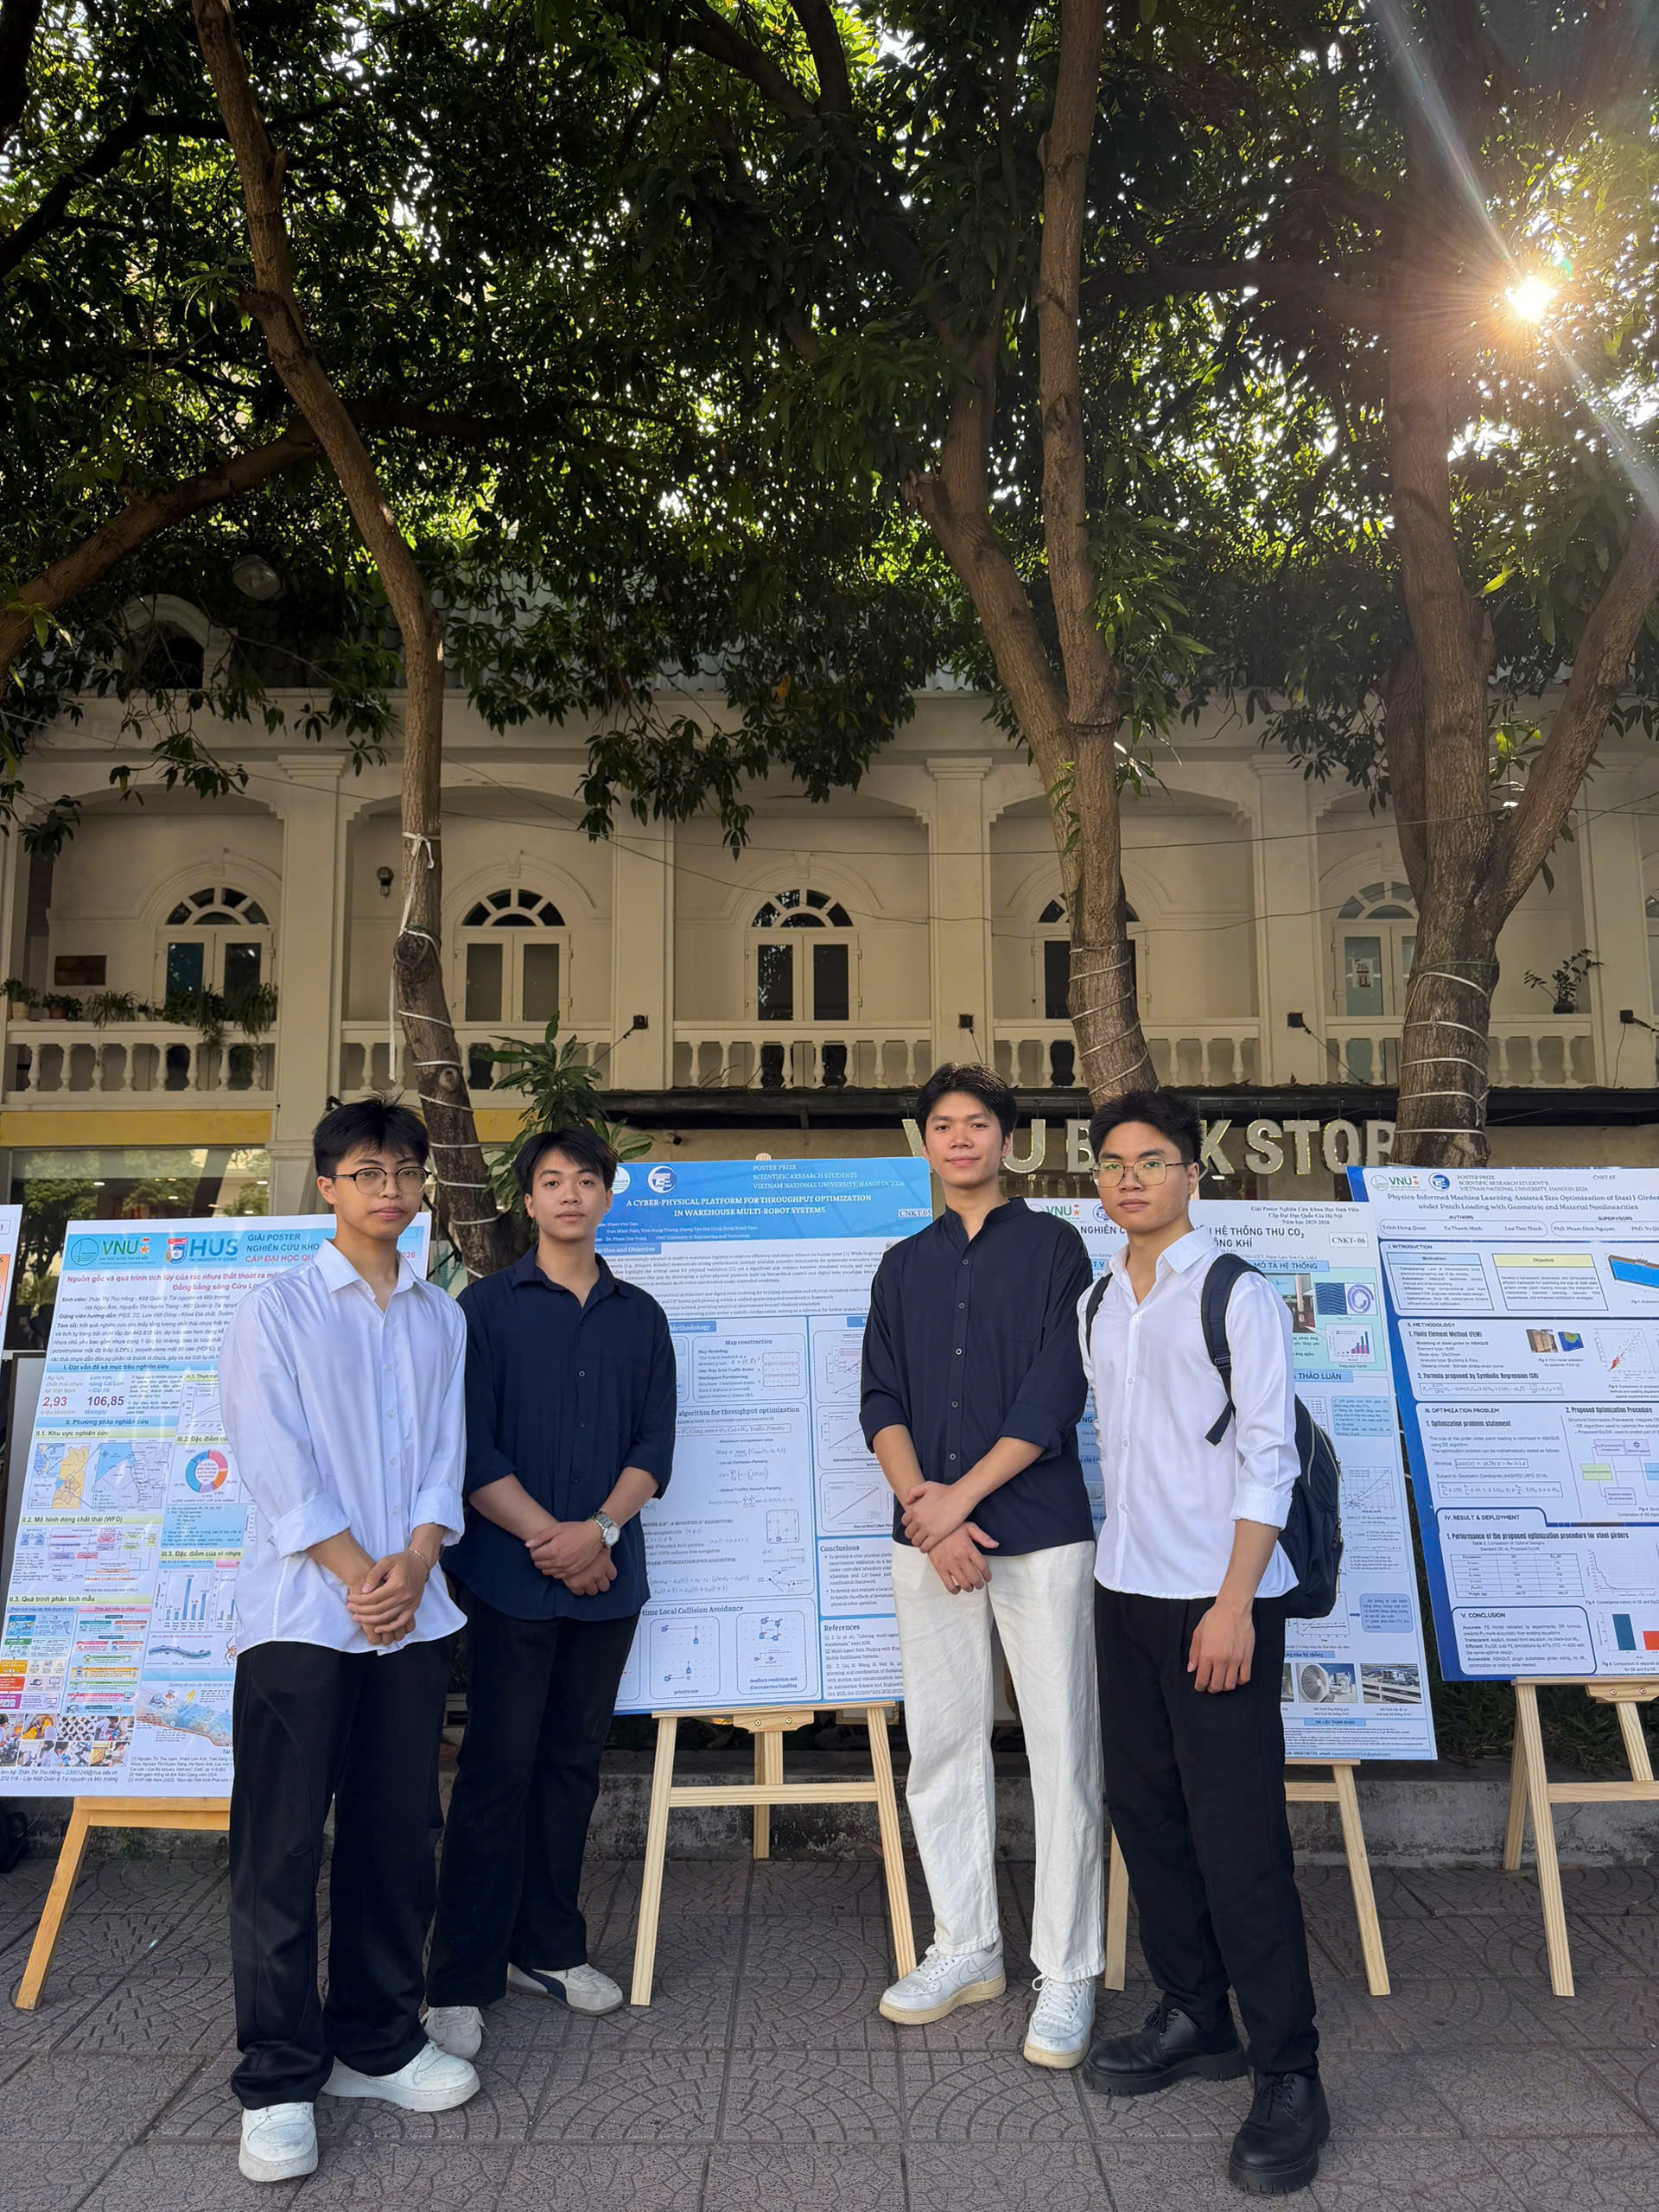
Nhóm nghiên cứu trình bày báo cáo tại Hội nghị Sinh viên nghiên cứu khoa học cấp Đại học Quốc gia Hà Nội
Nhóm đánh giá thế nào về ý nghĩa của giải thưởng, tiềm năng ứng dụng và định hướng phát triển đề tài trong thời gian tới?
Nhóm nhận thấy giải pháp có tiềm năng ứng dụng tại các kho chia chọn bưu kiện thương mại điện tử quy mô vừa và nhỏ ở Việt Nam. Đây là nhóm kho có nhu cầu tự động hóa nhưng vẫn gặp rào cản về chi phí đầu tư đối với các hệ thống AGV nhập ngoại. Giải thưởng Tiềm năng ứng dụng tại Hội nghị Sinh viên nghiên cứu khoa học cấp ĐHQGHN là sự ghi nhận bước đầu của Hội đồng chuyên môn đối với tính thực tiễn và khả năng triển khai công nghiệp của đề tài, đồng thời tạo động lực để nhóm tiếp tục hoàn thiện nghiên cứu.
Trong giai đoạn tiếp theo, nhóm dự kiến tập trung vào các hướng phát triển chính. Thứ nhất, áp dụng các công nghệ định vị SLAM dựa trên LiDAR/Camera thay cho các công nghệ truyền thống giúp tạo ra sự linh hoạt hơn trong phối hợp và dẫn đường đa robot; Thứ hai, phát triển hoàn chỉnh mô hình hệ thống thực – ảo tích hợp cho hệ thống đa robot vận chuyển và phân loại bưu kiện trong kho, trong đó bổ sung thêm các ràng buộc cho bài toán tối ưu như quản lý dung lượng pin và sạc pin, …
Mục tiêu của nhóm không dừng lại ở việc được ghi nhận về tiềm năng mà là từng bước hoàn thiện hệ thống, giải quyết đầy đủ hơn các bài toán công nghiệp chuyên sâu và đưa mô hình đến gần hơn với thực tiễn. Nhóm kỳ vọng có thể phát triển nghiên cứu thành sản phẩm có khả năng thương mại hóa, đồng thời hướng tới những công bố khoa học ở cấp độ cao hơn.
Với các thành viên trong nhóm, hành trình từ một mô hình Micromouse tại cuộc thi Makerthon UET đến hệ thống đa robot kho hàng thông minh cho thấy một ý tưởng nghiên cứu có thể phát triển xa hơn khi được nuôi dưỡng bằng sự chủ động, tinh thần hợp tác và quá trình thử nghiệm nghiêm túc. Giải thưởng Tiềm năng ứng dụng là dấu mốc đáng nhớ, đồng thời mở ra động lực để các thành viên tiếp tục hoàn thiện nghiên cứu và từng bước đưa những kết quả ban đầu vào thực tiễn.
Trân trọng cảm ơn các thành viên.
(UET-News)